





很多采购给六轴机器人询电缆时,询价单上只有一行「高柔机器人电缆」,后面跟一个芯数和一个总长度。问题是,一台六轴机器人的本体线从底座一路走到手腕,中间要经过六个关节,每一段的受力、要走的线路和能穿过的空间都不一样。只写一行,供应商只能按一种规格来报。按底座来选,线太粗,到手腕穿不过去;按手腕来选,芯数又不够底座那段用。
这篇文章写给机器人本体厂、自动化集成商里负责选线和询价的工程师、采购。我们按轴把机械臂拆开,讲清楚下单前要定的六件事,文末附一张按段填写的询价表,可以直接复制到邮件里用。
文中对应的产品是连邦 机器人电缆,用于六轴和协作机器人关节的耐扭转高柔电缆,有动力、编码、复合三种规格,以线材形式出货,由机器人厂自己压接。下面的分段方法,询其他厂家的六轴机器人电缆时也一样适用。
什么是六轴机器人?先看六个关节各管什么
六轴机器人就是由六个旋转关节串起来的机械臂,前一个关节转动时,会带着后面的部分一起动。行业里一般从底座往上,依次叫 J1 到 J6:
| 轴 | 位置 | 作用 |
|---|---|---|
| J1 | 底座 | 整条手臂绕竖直方向左右旋转 |
| J2 | 肩部 | 大臂前后摆动 |
| J3 | 肘部 | 小臂上下摆动 |
| J4 | 小臂 | 小臂绕自身轴线旋转 |
| J5 | 手腕 | 手腕上下俯仰 |
| J6 | 法兰 | 末端工具绕自身轴线旋转 |
每个轴都有一台伺服电机,每台电机一般要接动力线和编码器反馈线,有抱闸的还要多一组抱闸线。这些线全部从底座出发,一节一节往外走。弄清楚了这条路径,就明白电缆为什么要分段来选。
一、先分段:以转接点为界,把整条线拆开
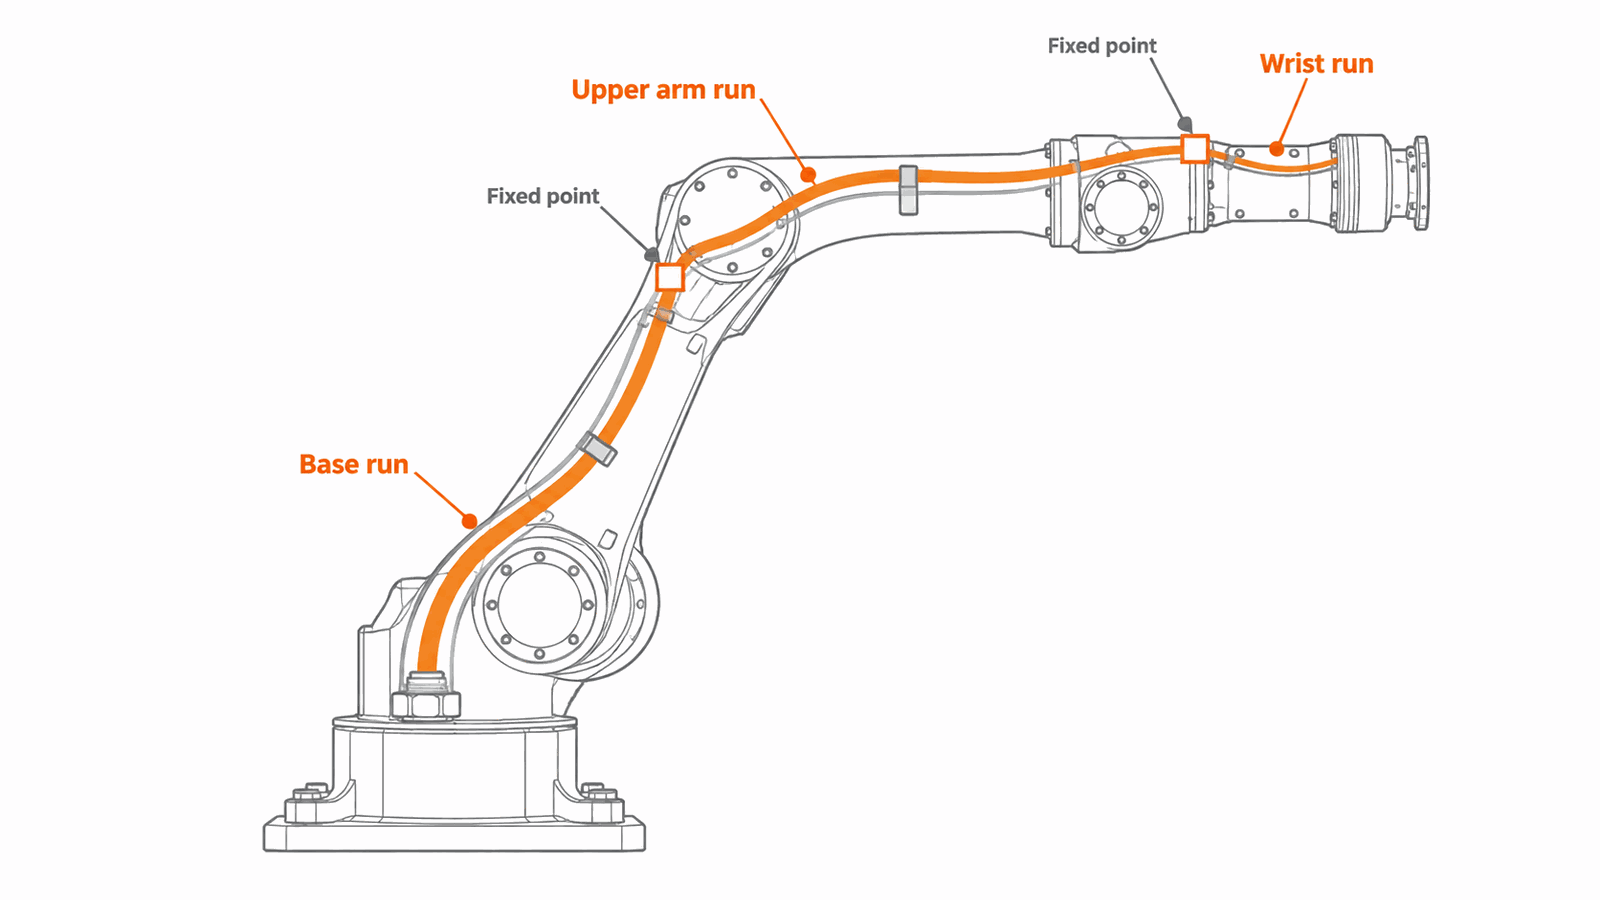
工业机器人布线,很少是一根线从底座直接拉到法兰。只要中间有固定点,线就会在那里断开,比如底座里的端子排、大臂壳体里的转接头、手腕前面的固定线夹。两个固定点之间的这一截,就是一段线,在询价单上单独写一行。
所以第一步,是先在图纸上把这些固定点标出来。后面五件事都是按段来定的,段没分清楚,需求就写不清楚。
二、判断每一段是扭还是弯:看关节转轴和电缆的方向
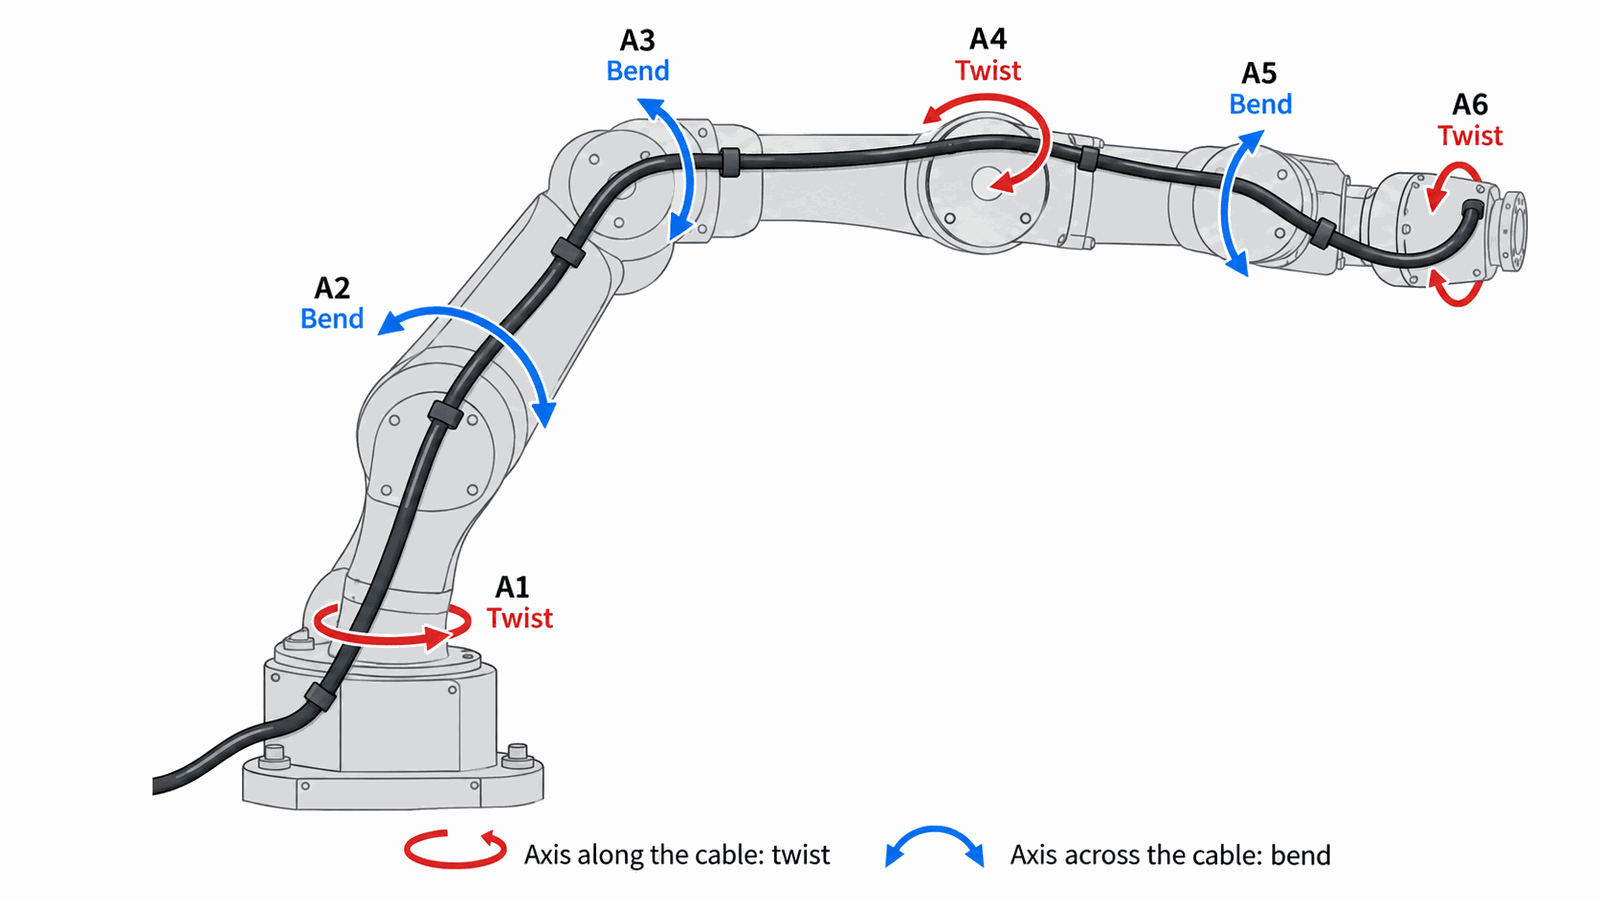
怎么判断一段线是在扭还是在弯?有个简单的办法:看关节的转轴和电缆走向的关系。转轴和电缆方向一致,关节一转,电缆就绕着自己扭;转轴和电缆垂直,电缆就是被来回弯折。按常见的布局,J1、J4、J6 主要让电缆扭转,J2、J3、J5 主要让电缆弯折。实际还要对照自己的走线来看,电缆偏离关节中心穿过去的话,扭和弯往往是同时存在的。
扭转和弯折对电缆的区别,不在于线够不够软,而是两种完全不同的受力。只要经过扭转关节,那一段就必须按耐扭转来选。所以每一段都要写清楚:经过哪几个轴,是扭、是弯还是两者都有,扭转轴的转动范围是多少。机器人腕部电缆往往在很短的距离里连续经过 J4、J6 两个扭转轴,是整条手臂上工况最苛刻的一段。
连邦机器人电缆的扭转角度和弯折寿命,会根据您给出的每段运动工况,在订单中确认。
三、列出每一段要走的回路:越靠近底座越多
每一段电缆,要承担它后面所有电机和末端工具的线路。从底座出来的那段,可能要带上大半条手臂的动力、反馈和抱闸线;过了手腕,可能只剩最后一两台电机和工具信号线。每台机器人的电机布置都不一样,所以回路清单要按自己的设计逐段列,不能拿底座那份清单一路抄到手腕。
回路列清楚之后,再决定每一段用什么规格。动力和编码可以分成两根线走,也可以用一根复合电缆。走线空间紧、回路又多的地方,用复合线更省空间。至于某款复合电缆能不能把动力和编码做在同一个护套里,需要在订单中确认。连邦的动力、编码、复合三种规格是同一个系列,用的是同一套耐扭转结构,同一台机器人的不同段可以按需要选不同规格。
四、按段确定芯数和外径:过线孔最小的地方决定线有多粗
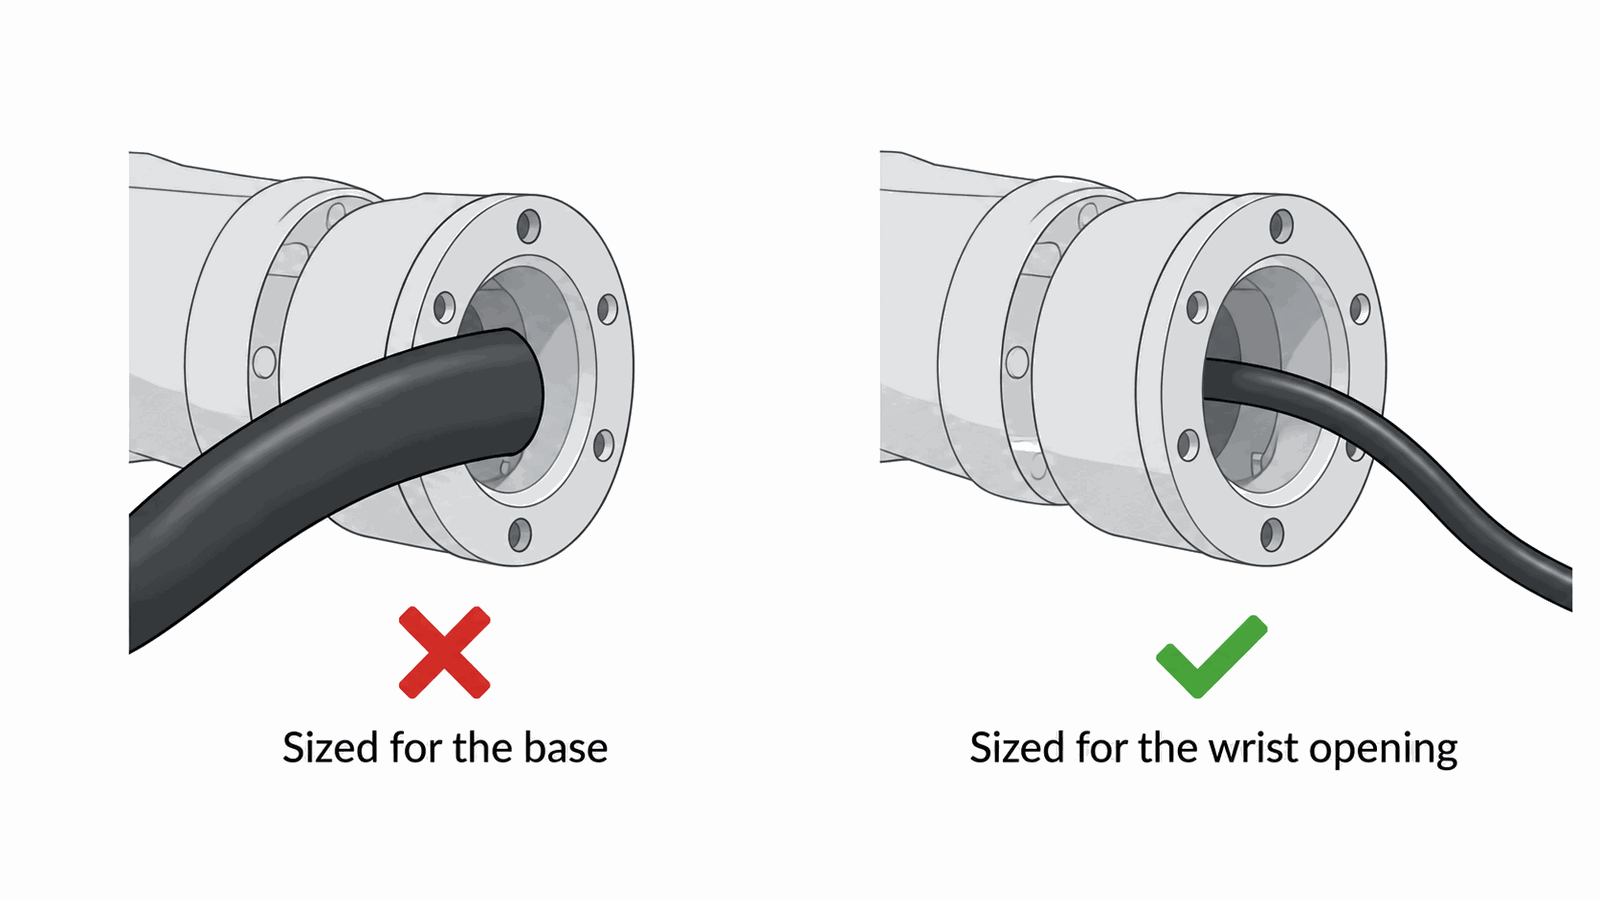
芯数从上一步来,按回路逐个数,再加上需要的备用芯。外径则要看走线路径。每一段都会有一个最窄的地方,可能是中空关节的过线孔,可能是线夹,也可能是铸件里的走线槽。电缆不光要穿得过去,还得留出扭转的空间。最窄的地方通常在手腕附近,这也是整条臂没法用同一种线径的原因:按底座选的机械臂电缆穿不过手腕,按手腕选的又装不下底座那段的回路。
所以每一段都要给两个数:含备用芯在内的芯数,以及最窄处能通过的最大外径。另外,请提供每根动力芯的工作电流,线规会据此来定。连邦这款电缆采用细绞导体,芯线之间加了隔离层,减少运动中的内部磨损。芯数和外径可按订单定制,线规在订单中确认。
五、按段确定屏蔽、护套和颜色:不同位置,工况不同
要不要屏蔽,看这段线走的是什么信号。编码器反馈和电机动力走在同一段时,反馈信号一般需要屏蔽;只走动力的那段,不一定需要。要注意的是,加了屏蔽外径会变粗,所以一定要控制在上一步给出的外径上限以内。如果机器人本体或工作站有电磁兼容(EMC)要求,请一起提供。
护套材料,看这段线装在什么位置。底座靠近地面和电控柜,环境相对简单;手腕紧挨着末端工具,焊接飞溅、切削液、清洗剂都可能碰到,还要和臂体反复摩擦。把每一段会接触到的环境写下来,供应商才能据此选护套材料。另外,建议每一段指定一种护套颜色,产线装配和后期维修时,一眼就能分清哪根是哪段。
屏蔽结构和护套材料在订单中确认。护套颜色可按订单定制,标准色为黑色。
六、按段测量长度:在各自最远的姿态下量,扭转轴处要留余量
每一段线被拉到最长时,机器人的姿态并不相同。底座那段,在 J1 转到极限位置时最长;手腕那段,在 J4 和 J6 都转到极限时最长。所以每一段都要在让它最长的那个姿态下测量,并且在经过的每个扭转轴处预留余量,让扭转分散到一段长度上,而不是全部集中在线夹那一个点。
每一段都要写清楚走线长度,以及路径上弯得最急的位置。最小弯曲半径和电缆结构有关,在订单中确认。长度可按订单定制。另外,从底座到电控柜、在机械臂外面的那段线,运动方式完全不同,要单独列一行,很多时候也不是同一种线。
整条手臂只写一行,最容易出的五个问题
- 六个轴只写一行规格,供应商只能按一种外径、一种芯数来报,结果哪一段都不合适。
- 每段都写「高柔」,却没说明哪几段经过扭转轴,报回来的线可能根本不耐扭。
- 把底座那段的回路清单直接用到手腕,线太粗,穿不过中空手腕。
- 所有段都在同一个姿态下量长度,总有一段在动作极限位置被拉紧。
- 产品类型选错。这个系列是机器人电缆线材,由机器人厂自己端接,不是带接头的线束,也不是管线包;带接头的线束需要另外报价。工作温度 -25 ~ +80°C,符合 RoHS、REACH。
询价时,请按段填写这张表
把下面这张表复制到询价邮件里,每段填一行就可以。
| 段 | 起止位置(固定点) | 经过的轴 | 扭 / 弯 / 两者都有 | 回路 | 芯数(含备用) | 每根动力芯电流 | 最大外径 | 需要屏蔽的回路 | 接触环境 | 护套颜色 | 走线长度 |
|---|---|---|---|---|---|---|---|---|---|---|---|
| 底座 | |||||||||||
| 大臂 | |||||||||||
| 手腕 |
表格之外,再补充以下信息:
- 机器人类型和型号
- 每个扭转轴的转动范围
- 每段路径上弯得最急的位置
- 电磁兼容(EMC)要求
- 已有扭转角度、弯折寿命目标值的,请附上对应的测试方法
- 单台用量和年用量
连邦 机器人电缆 的长度、芯数、外径和护套颜色,都可以按段定制;扭转角度、弯折寿命、屏蔽、护套材料、线规和复合结构,按段在订单中确认。您按段把需求发过来,我们也会按段报价,每一段都能对照实际的机械臂逐项核对。